מָבוֹא
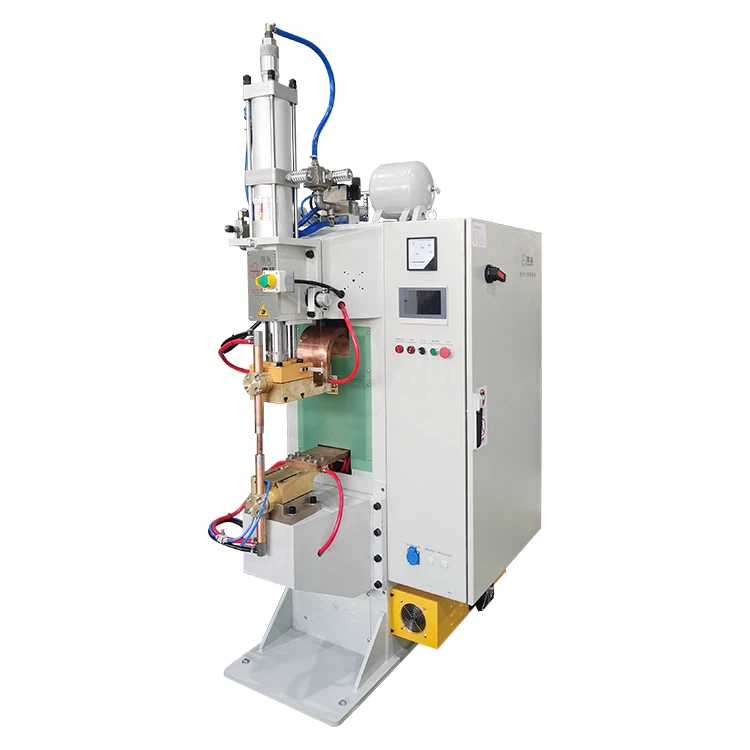
בתחומי ייצור-מתקדמים כגון מודולים חדשים של סוללות רכבים באנרגיה ורכיבים אלקטרוניים מדויקים, תזוזה של גוש ריתוך העולה על 0.1 מ"מ עלולה להוביל לכשל תפקודי המוצר. מחקרים בתעשייה מראים כי פגמי איכות הנגרמים כתוצאה מתזוזה במהלך ריתוך הם עד 42%.ריתוך פריקה קיבוליתמכונות, עם בקרת האנרגיה ברמת האלפיות- ומערכות התאמת הלחץ החכמות שלהן, יכולות לשלוט על תזוזה של גוש ריתוך בתוך ±0.05 מ"מ. מאמר זה מספק-ניתוח מעמיק של המסלולים הטכניים והפרקטיקות ההנדסיות שלריתוך פריקה קיבוליתמכונות בפתרון תזוזה של גוש ריתוך.
1. שלוש סיבות וסכנות עיקריות של תזוזה של גוש ריתוך
1. אפקט הרחבה תרמית (58%):
- טמפרטורת הריתוך המיידית מגיעה לנקודת התכה של החומר (אלומיניום 660 מעלות, נחושת 1084 מעלות), והבדלים במקדמי ההתפשטות התרמית גורמים לעקירה.
- עבור ריתוך יריעות אלומיניום של 0.5 מ"מ, כל עלייה בטמפרטורה של 100 מעלות גורמת להתרחבות ליניארית של 0.12 מ"מ.
2. השפעת דחייה אלקטרומגנטית (27%):
- זרם הפריקה מגיע לשיא ב-20-50kA, וכוחות לורנץ גורמים לרעידות אלקטרודות.
- בדיקות של חברת רכב מראים כי משרעת תזוזת האלקטרודות מגיעה ל-0.08 מ"מ מתחת לזרם של 15kA.
3. הולכת רטט מכנית (15%):
- תדר הרטט של הציוד נע בין 20-200Hz, המשדר לאזור הריתוך דרך המסגרת.
- כאשר האצת הרטט עולה על 0.5 גרם, תזוזה של גוש הריתוך גדלה באופן אקספוננציאלי.
4. שרשרת סכנת עקירה:
- מיקרו-תזוזה ← סטיית נאגט ← הנחתת כוח ← כשל מבני ← סיכוני בטיחות.
- לדוגמה, תזוזה של 0.2 מ"מ בלשוניות הסוללה מגדילה את התנגדות הממשק ב-35%.
2. חמש-טכנולוגיית בקרת תזוזה מימדית בריתוך פריקה קיבולית
1. מערכת פיצוי לחץ דינמית:
- עקרון טכני: בקרת לחץ סרוו-סגורה עם זמן תגובה של<2ms; real-time monitoring of pressure fluctuations with automatic compensation of ±5% set value.
- הגדרות פרמטר: F=K × ΔL / t (K=מקדם קשיחות החומר, תזוזה ΔL =, זמן t =).
- אפקט היישום: חברת מוצרי אלקטרוניקה הפחיתה את התזוזה בריתוך 0.3 מ"מ מנירוסטה מ-0.15 מ"מ ל-0.04 מ"מ.
2. טכנולוגיית אפנון צורות גל אינטליגנטית:
- דופק-בקרת דופק: פעימה ראשונה (3-5ms) מחממת ומרכך חומרים, ומפחיתה את ההתנגדות למגע ב-40%; דופק שני (8-12ms) משחרר במדויק אנרגיה ומדכא השפעה אלקטרומגנטית.
- מקרה אופטימיזציה של צורות גל: שימוש בפריקת גל טרפז (התחלה עדינה, סוף מהיר) הפחית את התזוזה בריתוך של חומר-אלומיניום שונה ב-62%.
3. מערכת מיקום סינכרוני מרובת-צירים:
- טכנולוגיות מפתח: הנעה מנוע ליניארי עם דיוק מיקום חוזר של ±0.005 מ"מ; חיישן כוח בעל שישה-ממדים לקבלת משוב-בזמן אמת על מצב איש הקשר.
- תצורה הנדסית: מהירות תנועת ציר X/Y- של 200 מ"מ לשנייה עם האצה של 3g; ציר סיבובי רזולוציה זוויתית של 0.001 מעלות.
4.אלגוריתם פיצוי טרום-דפורמציה תרמית:
- מודל מתמטי: ΔD=× ΔT × L × η (= מקדם התפשטות תרמית, עליית טמפרטורה ΔT =, אורך אופייני L =, מקדם אילוץ η =).
- שלבי יישום: חשב דפורמציה תיאורטית- מראש; להתאים את מיקום האלקטרודה הראשוני הפוך; מדידת ריתוך לאחר-מראה שגיאת פיצוי<0.02mm.
5. בידוד רעידות ובקרת שיכוך:
- Three-Level Vibration Reduction System: Air-floating isolation platform isolates low-frequency vibrations >10 הרץ; בולמים פעילים מדכאים 5-שיאי תהודה של 50Hz; זרועות אלקטרודות סיבי פחמן מחלישות אנרגיית רטט בתדר גבוה.
- נתוני בדיקה: קצב העברת רטט מופחת מ-25% ל-3%; משרעת באזור הריתוך<0.003mm.
3. פתרונות לתרחישי יישומים טיפוסיים
1. רב-ריתוך לשכבות לשכבות עבור סוללות חשמל:
- אתגר: ריתוך רדיד אלומיניום 0.2 מ"מ + 0.15מ"מ רדיד נחושת עם סובלנות תזוזה מלאה<0.06mm.
- 2.ריתוך פריקה קיבוליתפתרון: הגדר מערכת מיקום חזותית (דיוק ±0.01 מ"מ); לאמץ בקרת לחץ מדורגת (קדם-לחץ 50N → לחץ ריתוך 300N → לחץ החזקה של 200N).
- תוצאות: יישור הכרטיסיות השתפר ל-99.3%; התנגדות הממשק ירדה ב-28%.
3.רכיבי טיטניום דקים-תעופה וחלל:
- אתגר: ריתוך מסגסוגת טיטניום TC4 (1 מ"מ+1 מ"מ) עם מקדם רגישות לדפורמציה תרמית של 0.15 מ"מ/מעלה.
- אסטרטגיית בקרה: החל חנקן נוזלי-בקירור כדי לשלוט בעליית הטמפרטורה בתוך 280 מעלות; לפתח צורות גל אסימטריות כדי לפצות על הבדלי מוליכות תרמית של החומר.
- תוצאות: תזוזה של גוש ריתוך התייצבה על ±0.03 מ"מ; חיי העייפות עלו ב-40%.
4. מערכת אימות איכות ובקרת תהליכים
1. טכנולוגיית ניטור מקוון:
- מערכת חישת תזוזה: חיישן תזוזה בלייזר עם טווח של ±2 מ"מ ורזולוציה של 0.001 מ"מ; מצלמה במהירות גבוהה-(5000fps) לוכדת תהליך תזוזה דינמי.
- מנגנון משוב-אמיתי: פיצוי אוטומטי מופעל על תזוזה חריגה מהסובלנות, עם זמן תגובה<0.5ms.
2. תקני בדיקה לא מקוונים:
- ניתוח מטאלוגרפי: היסט מרכז נאגט<15% of nugget diameter (ISO 14329 standard); electron microscope measures interface offset at 200X magnification.
- בדיקה מכנית: בקרת פס סובלנות תזוזה של בדיקת כוח גזירה (למשל, 85N±5N).
5. כיווני פיתוח טכנולוגיה עתידיים
- מערכת חיזוי תאומים דיגיטלית: חזה מגמות תזוזה באמצעות ריתוך וירטואלי.
- טכנולוגיית חישה קוונטית: התקני הפרעה קוונטית מוליכים-על לניטור תזוזה ברמת ננו-.
- יישומי חומר חכמים: אלקטרודות מסגסוגת זיכרון צורה לפיצוי אוטומטי על עיוות תרמי.
מַסְקָנָה
ריתוך פריקה קיבוליתמכונות משיגות דיוק תזוזה ברמת מיקרון- באמצעות מערכת טכנית בת בתחומי ייצור-מתקדמים כגון רכבי אנרגיה חדשים ותעופה וחלל, יכולת בקרת דיוק זו הופכת לתחרותיות מרכזית לפריצת צווארי בקבוק איכותיים. עם האינטגרציה העמוקה של חיישנים חכמים ואלגוריתמים אדפטיביים, בקרת העקירה תעבור מ"תיקון פסיבי" ל"מניעה אקטיבית", תוך הצבת אמות מידה חדשות לריתוך מדויק.